xBot
Robot dừng trước vật cản từ từ
Trong dự án xBot này, chúng ta sẽ thử làm cho robot dừng trước vật cản từ từ, nghĩa là robot sẽ giảm tốc độ dần…
Trong dự án xBot này, chúng ta sẽ thử làm cho robot dừng trước vật cản từ từ, nghĩa là robot sẽ giảm tốc độ dần…
Trong dự án xBot này, chúng ta sẽ cho robot di chuyển về phía trước và dừng trước vật cản nếu phát hiện vật cản ở…
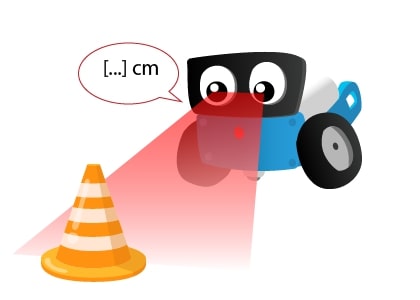
Trong dự án xBot này, chúng ta sẽ cùng lập trình để đọc cảm biến khoảng cách – biết được vật cản đang ở cách xBot…
Robot tránh bị rơi là một bài thi đấu khá phổ biến trong các cuộc thi robot. Các robot sẽ hoạt động bên trên một mặt…
Trong dự án xBot này, bạn hãy viết chương trình để robot đậu xe vào đúng vị trí số 3 bằng cách nhận diện các vạch…
Trong bài viết này, chúng ta sẽ lập trình robot dò đường dựa trên cảm biến 4 mắt hồng ngoại của robot xBot. Hãy cùng xem…
Ở dự án xBot này, chúng ta sẽ sử dụng bản đồ (đi kèm sản phẩm Robot lập trình xBot) và lập trình cho robot qua…
Trong dự án xBot này, chúng ta sẽ viết chương trình đểu sau khi nhấn nút, robot di chuyển về phía trước và tự dừng trước…
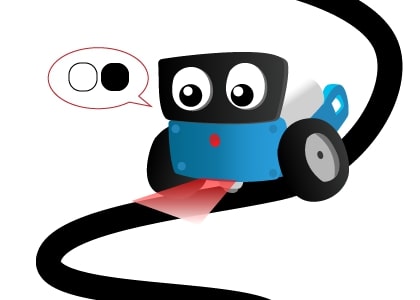
Trong bài này, chúng ta sẽ cùng tìm hiểu về nguyên lý cảm biến dò line, từ đó lập trình đọc trạng thái cảm biến (kết…
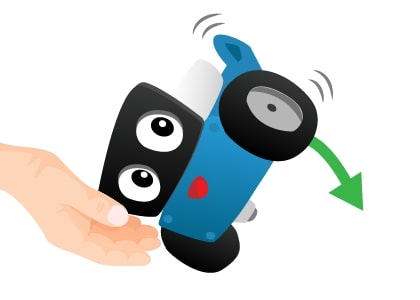
Trong dự án xBot này, chúng ta sẽ viết một chương trình để giải cứu robot xBot: Khi robot bị lật ngửa lại, robot sẽ bật…
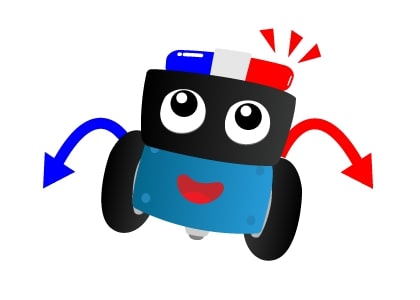
Chúng ta sẽ viết một chương trình để xBot bật đèn theo độ nghiêng như sau: Khi robot nghiêng sang bên nào, đèn LED bên đó…
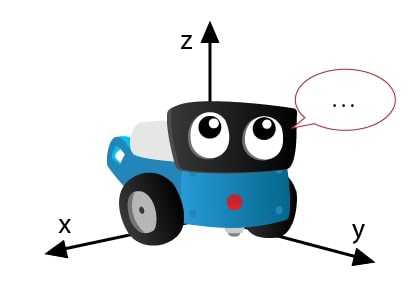
Trong bài này, chúng ta sẽ cùng lập trình cho robot lập trình xBot với chủ đề: Đọc cảm biến gia tốc. Giới thiệu về cảm biến gia…